Objektverfolgung in der Druckverarbeitung mittels Low-Cost-Kameras.
Bildverarbeitung, Objektverfolgung, C++, OpenCV, Qt, Raspberry Pi, WLAN, TCP/UDP, Protokolldefinition
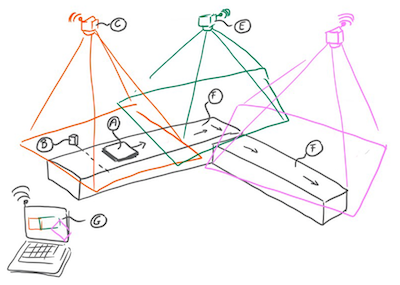
Ziel der Arbeit ist die Erarbeitung von Grundlagen, welche eine Aussage über die mögliche Verwendung von Low-Cost Kameras für die optische Produktverfolgung in der Druckweiterverarbeitung erlaubt. Ein Testsystem aus drei Kameras wird als Proof of Concept auf einer Versuchsanlage in Betrieb genommen und getestet. Das System ist aufgrund seines Designs beliebig skalierbar. Die Robustheit des Systems soll optimiert und beurteilt werden. Kritische Randbedingungen, welche zu Fehlverhalten führen können, sollen ermittelt und beurteilt werden. Die Anforderungen und Randbedingungen an das System werden am Anfang der Arbeit gemeinsam mit dem Industriepartner festgelegt.
Eine wichtige Voraussetzung für eine moderne Produktionsumgebung ist die Identifikation und Verfolgbarkeit jedes einzelnen Produkts. Druckprodukte haben die Eigenschaft, dass sie in vielen Fällen weder mit von aussen sichtbaren Barcodes, noch mit anderen Identifikationsmerkmalen (RFID) ausgerüstet werden können. Mit einem System aus Low- Cost-Kameras sollen Produkte auf offenen Förderstrecken optisch verfolgt werden, so dass die Produktidentifikation jedes Produkts bis zum Endpunkt des überwachten Weges nicht verloren geht.
Durch die Anordnung einer Anzahl fix installierter Low-Cost-Kameras mit überlappendem Bildbereich und geeigneten Algorithmen soll ein flexibles System entwickelt werden, welches in einer Produktionsumgebung bewegte Objekte erkennen und sicher verfolgen kann. Die Einrichtung setzt keinerlei spezifische Markierungen auf den Produkten voraus und kann unabhängig von der bestehenden Automatisierungstechnik der Produktionsmaschinen betrieben werden. Die Objekte werden anhand von Schattenkanten oder zusätzlich mit Hilfe ihrer Bedruckung vom Hintergrund unterschieden. Die Bewegung der Produkte erfolgt linear und im Normalbetrieb gleichförmig. Für die Kameras ist eine Betriebssoftware zu entwickeln, welche die Produktübergabe mit den Nachbarkameras regelt und welche in der Lage ist, mehrere Produkte im Sichtbereich zu verfolgen. Das Kamera-Netzwerk enthält neben den Kameras einen Bedien-PC mit einer einfachen Bedienoberfläche, welche die aktuelle Transportsituation auf der beobachteten Transportstrecke darstellt. Das System wird für Druckprodukte optimiert und an einer entsprechenden Versuchsstrecke aufgebaut.
Mit dieser Arbeit wurden Grundlagen für eine optische Produktverfolgung in der Druckweiter-verarbeitung erarbeitet. Es wurde ein System bestehend aus drei Raspberry Pis mit Kameramodul, einer Lichtschranke, einem Tag-Server und einem GUI entwickelt. Das System kann ohne Eingriff in die bestehende Automatisierungstechnik der Produktionsmaschinen aufgebaut und betrieben werden. Die Produktverfolgung erfolgt abgesehen von einer Lichtschranke ausschliesslich optisch mittels Verarbeitung von Kamerabildern. Jedes Raspberry Pi verrichtet seine Arbeit (Bildverarbeitung und Kommunikation) autonom, es besteht keine Abhängigkeit von einem Zentralsystem. Somit kann das System durch Hinzufügen weiterer Kameras beliebig skaliert werden. Die Raspberry Pis erreichen eine Verarbeitungsgeschwindigkeit von 15 Frames pro Sekunde. Die Raspberry Pis kommunizieren direkt und über WLAN mit Vorgänger und Nachfolger. Für die Kommunikation werden TCP/IP Protokolle eingesetzt. Mit einem GUI kann das System konfiguriert werden und zudem können Logs der Raspberry Pis sowie die Transportsituation auf der Förderstrecke live angezeigt werden. Die Kameras werden 150cm senkrecht über der Förderstrecke installiert und überblicken einen geradlinigen Streckenabschnitt von 188 cm, wobei an den Bildrändern eine Überlappung von rund 30 cm mit Vorgänger- und Nachfolger-Kamera besteht. Die Materialkosten belaufen sich auf 180.95 CHF pro Kamera-Einrichtung, daraus ergeben sich Kosten von 114.50 CHF pro Meter Förderstrecke.
Gut vom Hintergrund unterscheidbare Produkte mit grosszügigem Abstand zwischen den Produkten werden zu 100% korrekt verfolgt (Schönwetter-Testszenario). Unter erschwerten Bedingungen wurden die Erfolgsquoten 100% (Produkt entfernen), 100% (Produkt entfernen und zurücklegen), 100% (Abdeckung über der Förderstrecke) erreicht. Nicht zuverlässig funktioniert hat die Produktverfolgung für schlecht vom Hintergrund unterscheidbare Produkte und Produkte die dicht hintereinander (≤ 7 cm) liegen: 0% (Tarnbuch), 13% (dicht gefolgt), 45% (Kombination von dicht gefolgt, entfernen & zurücklegen und Tarnbuch) sowie 63% (Kombination von Abdeckung, entfernen & zurücklegen und Tarnbuch).
Müller Martini AG
Untere Brühlstrasse 17
4800 Zofingen
Marco Waldmeier (Studiengang Informatik)
Mike Nöthiger (Studiengang Informatik)
Dominik Gremaud (Studiengang Systemtechnik)
Prof. Dr. Christoph Stamm, christoph.stamm@fhnw.ch