
LOCSIM Signal Detector – Eisenbahnsignale erkennen
Ein System, das Eisenbahnsignale in Führerstandsvideos automatisch erkennt, lokalisiert und über ihre gesamte Sichtbarkeit verfolgt – mit Trainingsdaten, die ganz ohne manuelles Labeling entstehen.
Ausgangslage
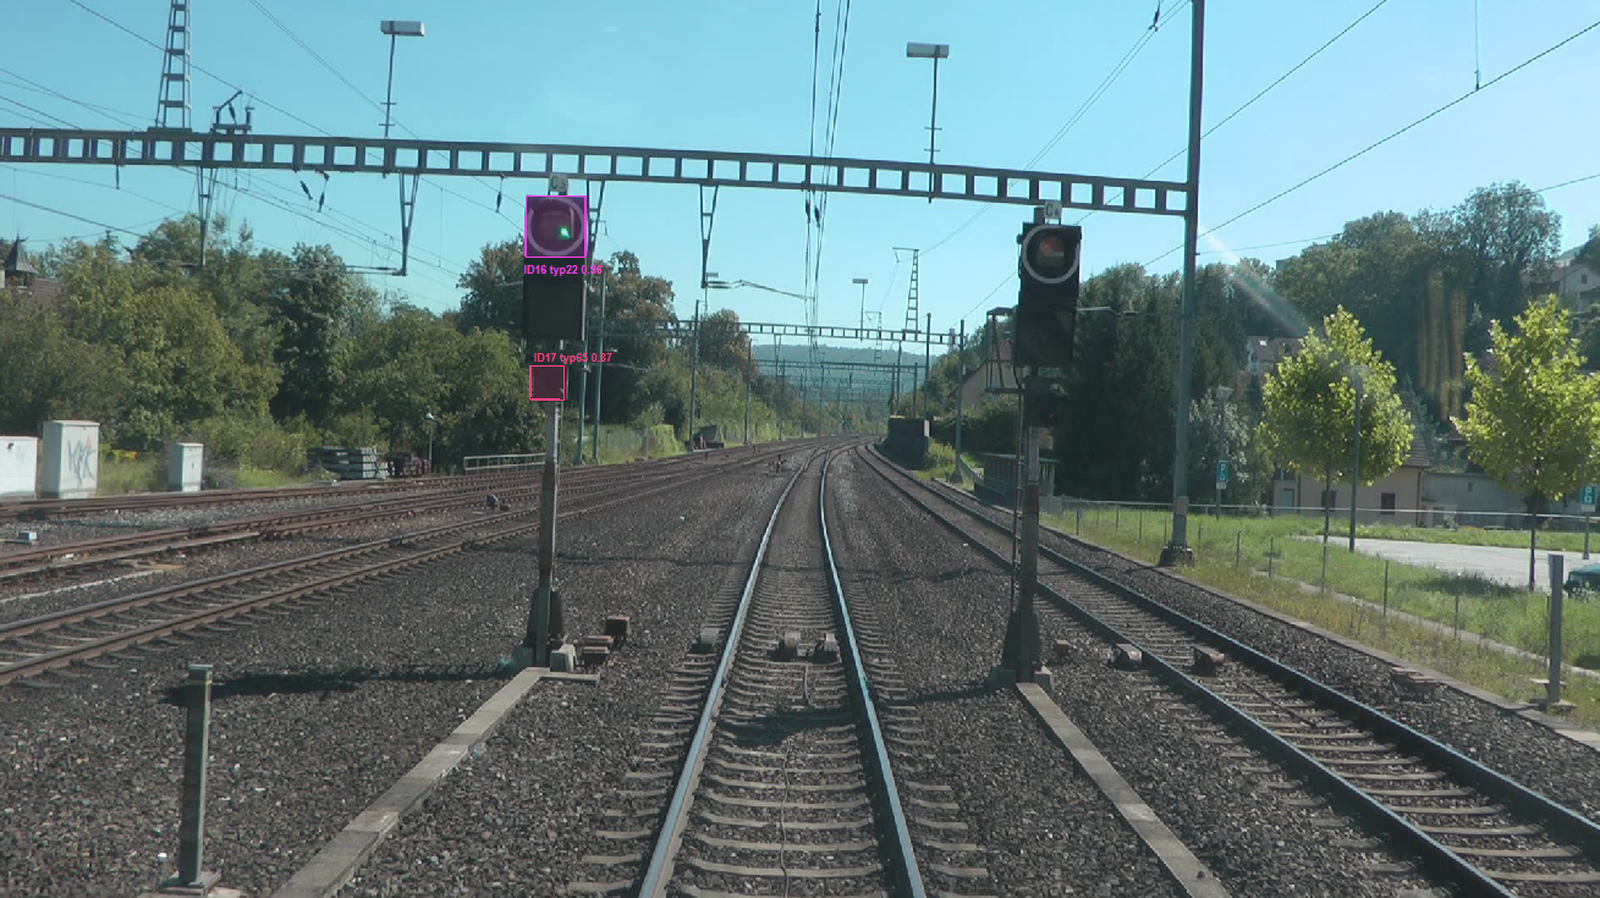
Der Verein DESM betreibt Loksimulatoren, die reales Videomaterial aus der Führerstandsperspektive mit einer simulierten Fahrdynamik koppeln. Damit die Simulation wechselnde Signalbilder wie Halt, Fahrt oder Vorsicht darstellen kann, muss für jedes Signal bekannt sein, auf welchem Videoframe es sichtbar ist, wo es liegt, wie gross es erscheint und wie es geneigt ist.
Bisher wurden diese Angaben in einem aufwendigen, manuellen Prozess erfasst – für jede neue Strecke von Neuem. Das ist ein zeitintensiver Engpass in der Produktion.
Projektziel
Ziel des Projekts ist die Automatisierung dieser Signalidentifikation mit Machine Learning. Das System soll:
- Eisenbahnsignale in Videos automatisch erkennen und lokalisieren
- Position, Grösse und Rotationswinkel jedes Signals bestimmen
- die Ergebnisse in einem definierten Format für LOCSIM exportieren
- den manuellen Aufwand auf einzelne Korrekturen reduzieren
Trainingsdaten ohne manuelles Labeling
Der Kerngedanke des Projekts: Die bestehenden LOCSIM-Hilfsdateien enthalten bereits alle Positionsdaten aller Signale. Eine Pipeline wandelt diese Referenzdaten vollautomatisch in YOLO-Trainingsdaten um. So entsteht aus vorhandenem Material ein vollständig annotierter Datensatz, ohne dass ein einziges Bild von Hand markiert werden muss.
Wahl des Modells
Sieben Modelle aus drei Architekturfamilien wurden verglichen. Entscheidend war ein Modell, das nicht nur die Position, sondern auch den Rotationswinkel eines Signals direkt liefert. Die Wahl fiel auf YOLO26 mit Oriented Bounding Boxes (OBB): rotierte Rechtecke, deren Winkel unmittelbar in die LOCSIM-Daten übernommen werden kann.
Signalerkennung
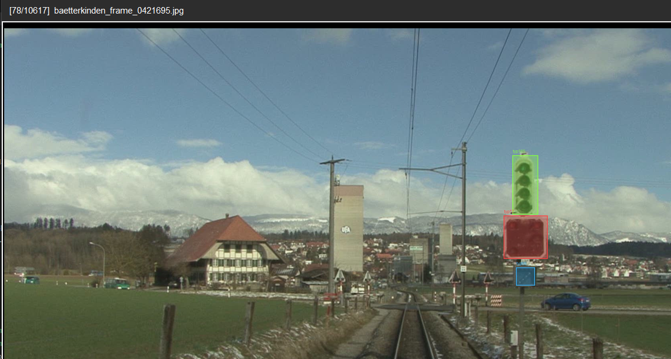
Das Modell erkennt Signale und legt eine rotierte Box passgenau über das Signal.
Analyse
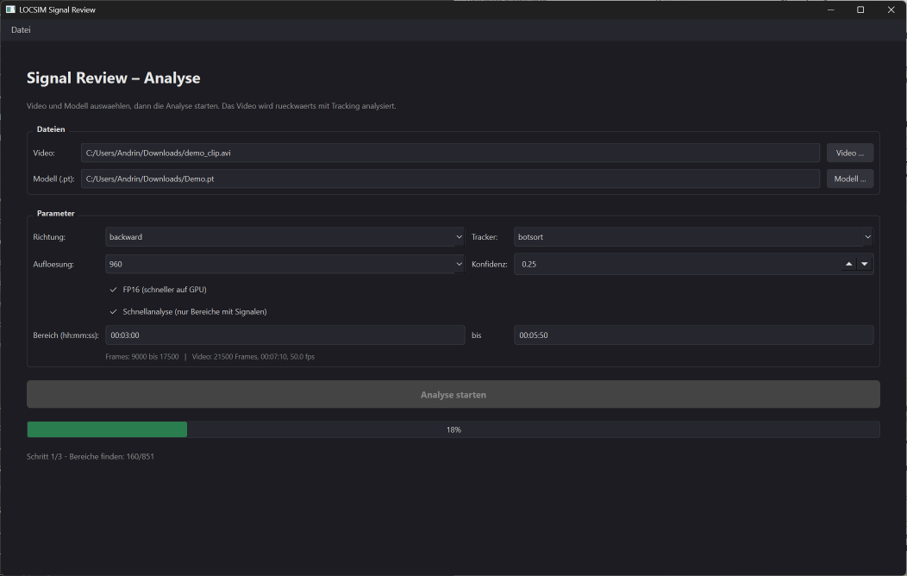
Video und Modell wählen, Analyse starten – das Video wird rückwärts mit Tracking ausgewertet.
Nachkontrolle
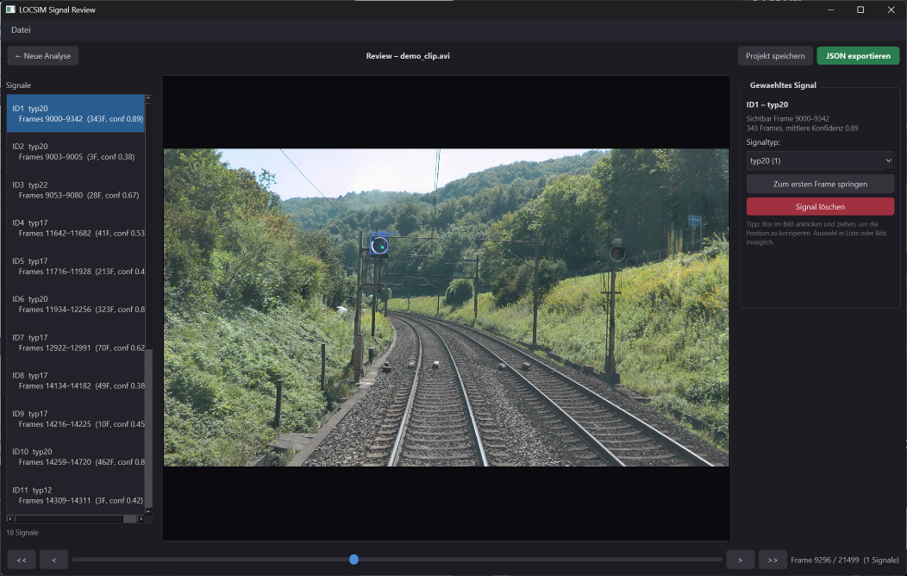
Erkannte Signale prüfen, Typ korrigieren, Box verschieben oder Fehlalarme entfernen.
Dreistufige Videoanalyse
Für die Anwendung auf neue Videos wurde eine dreistufige Analyse entwickelt:
- Grobscan: ein schneller Durchlauf findet die Videobereiche mit Signalen
- Tracking: in diesen Bereichen werden die Signale rückwärts stabil verfolgt – rückwärts, weil Signale bei Annäherung zuerst gross erscheinen und der Tracker so früh eine stabile Spur bildet
- Lückenschluss: unterbrochene Spuren desselben Signals werden verbunden und fehlende Frames interpoliert
Ergebnisse
Auf dem finalen Datensatz mit rund 10 600 Trainingsbildern aus mehreren Strecken erreicht das Modell einen mAP50-95 von 0.647. Auf einer vollständig ungesehenen Strecke – Bern–Zürich, die nie Teil des Trainings war – beträgt der Wert 0.557. Dieser moderate Rückgang belegt, dass das System übertragbare Signalmerkmale gelernt hat und nicht nur die Trainingsstrecken auswendig kennt.
Eine zusätzliche Prüfung auf dunklen Tunnelbildern ergab sogar einen mAP50 von 0.995: Bei dunklem Hintergrund sind beleuchtete Signale besonders gut erkennbar.
Die entwickelte Lösung
Das Ergebnis ist eine durchgängige Lösung vom Rohvideo bis zum fertigen Export. Eine Desktop-Applikation führt Endbenutzende ohne Programmierkenntnisse durch den gesamten Ablauf: Video und Modell wählen, Analyse ausführen, Ergebnisse prüfen und korrigieren, Resultat exportieren. Der Export erfolgt in einem mit dem Auftraggeber vereinbarten JSON-Format, das alle für LOCSIM benötigten Grössen trägt.
Technologien
Das System ist in Python umgesetzt. Die Modelle basieren auf Ultralytics YOLO26-OBB; das Tracking nutzt BoT-SORT. Die Trainings laufen auf einem FHNW-Server mit einer NVIDIA-Grafikkarte. Die Desktop-Applikation ist mit dem Qt-Framework PySide6 gebaut, der Videozugriff erfolgt über OpenCV.
Fachbegriffe
- LOCSIMSimulationssoftware des Vereins DESM, die reales Führerstandsvideo mit simulierter Fahrdynamik koppelt.
- YOLO26-OBBEchtzeit-Objekterkennungsmodell, das Signale mit rotierten Rechtecken (Oriented Bounding Box) erkennt.
- Oriented Bounding BoxGedrehte Begrenzungsbox, die geneigte Signale präziser umrahmt als ein achsenparalleles Rechteck.
- TrackingVerfolgen eines erkannten Signals über mehrere Frames mit einer stabilen Identität.
- mAP50-95Genauigkeitsmass der Objekterkennung, gemittelt über mehrere Überlappungsschwellen.
- BoT-SORTTracking-Verfahren, das Kamerabewegung ausgleicht und dadurch stabile Signalspuren liefert.
Auftraggeber
Verein DESM
Jürg Suter
www.desm.ch
Team
Andrin Sarbach
Maximilian Scheuber
Betreuer
Christoph Stamm
Wolfgang Weck