FHNW Rover: Autonome Navigation
Konfiguration des ROS2 Nav2 Frameworks als Ausgangslage für zukünftige Projekte.
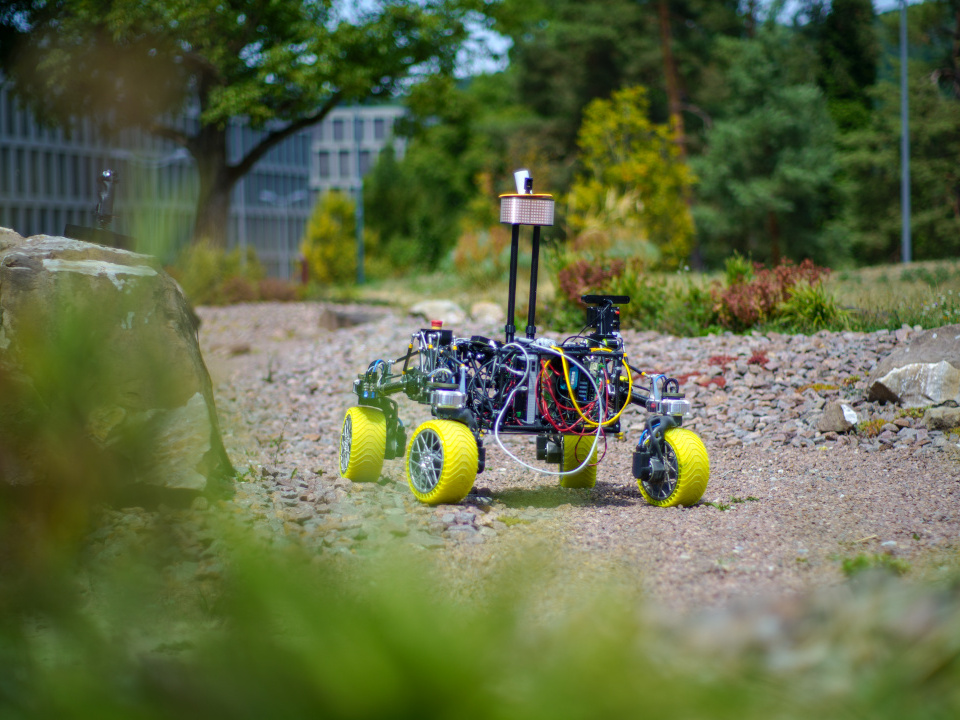
Rover Barbera auf dem Marsyard
Ausgangslage
Der FHNW Rover (Barbara) ist ein Roboter, der für die Teilnahme an der European Rover Challenge (ERC) einem internationalen Wettbewerb entwickelt wird. Das Rover-Team nimmt dabei im Jahr 2026 zum 6. mal Teil. Beim Wettbewerb ist das Ziel möglichst viele Aufgaben unter anderem autonom zu absolvieren. Dabei sollen Wegpunkte in teils unbekanntem und unwegsamem Gelände angefahren werden, ohne dass während der Fahrt manuell in die Steuerung eingegriffen werden darf.
Zielsetzung
Das Ziel der Arbeit war das im ROS2 verankerte Nav2 Framework korrekt zu konfigurieren, damit es in späteren Arbeiten einfacher mit eigenen Routinen erweitert werden kann. Zudem soll die Navigation dynamischer werden, so dass der Rover neue Wegpunkte anfahren, kann während er selbständig fährt.
SLAM
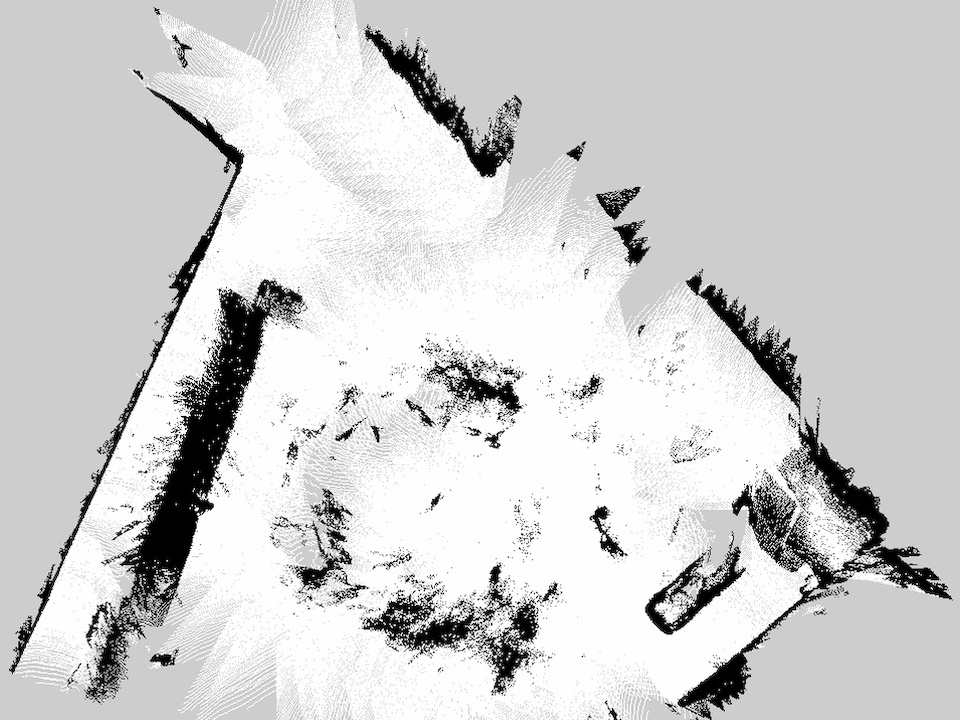
Mittels Stereokamera und LiDAR kann der Rover fortlaufend die Umgebung kartografiern und mittel einer Occupancy Map bestimmen ob der Weg frei ist.
Gazebo Simulation
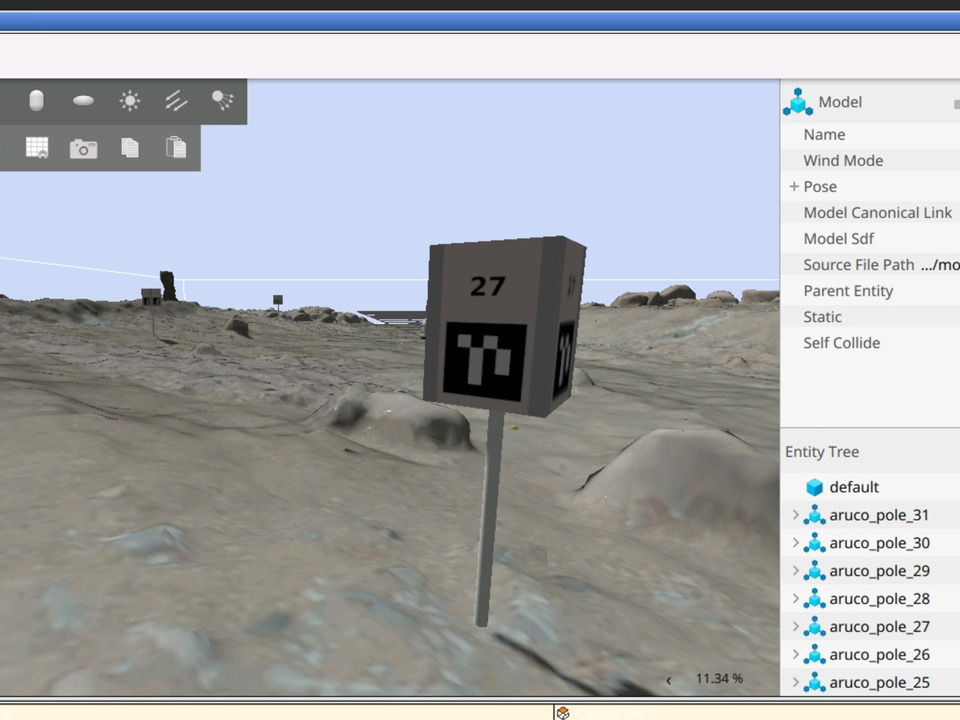
Mittels Gazebo können Umgebungen simuliert werden. Dies hilft beim Identifizieren von Fehlern und Vorbereitung auf den Wettbwerb.
Sensoren
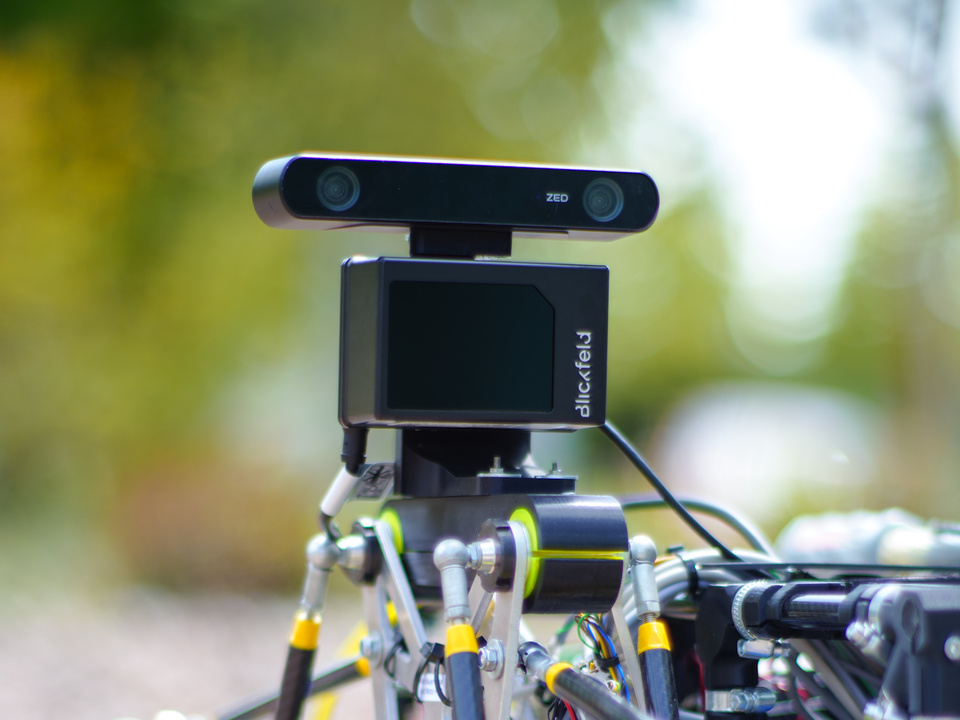
Zur Umgebungswahrnehmung verfügt der Rover über eine Stereokamera, IMU und LiDAR mit welchem der Rover seine Position und Fahrt bestimmen kann.
Ergebnisse
Das Ziel war es möglichst oft draussen die Lokalisation und Navigation testen. Hier zeigten sich aber auch die Herausforderung bei einem komplexen System, Störungen können das Testruns schnell verlängern. Hier hilft das Bedienen der Software und Störungsbehebung zu festigen.
Bei unseren Test konnten wir verifiziern das manuelle Fahren anhand einer Karte und lokalisierten Rover auf dieser möglich ist. Eine deutliche Hilfe um einen Drift über die Zeit zu korrigieren ist das Nutzen von ArUco Markern, welches fixe Referenzpunkte auf dem Gelände sind und anhand dieser die Position neu bestummen werden kann. Hier sind jedoch weitere Tests nötig um die Abweichung weiter zu reduzieren.
- Lokalisierung des Rovers über die ZEDi2 Stereo Kamera und IMU
- Konfiguration der Neupositionierung mittels ArUco Marker
- Konfiguration von Mapping mittels SLAM-Toolbox und RTAB
- Konfiguration eines einfachen Pathplanners innerhalb von Nav2
- Eine bessere Benutzerverwaltung.
Mit SLAM (Simultaneous Localization and Mapping) baut der Rover live eine Karte seiner Umgebung auf, während er sich gleichzeitig darin lokalisiert. Dabei untersuchten wir die beiden Standardlösungen RTAB und SLAM Toolbox. Wir stellten dabei fest, das RTAB deutlich bessere Resultate liefert.
Technische Schlüsselbegriffe
- ros2ROS 2 (Robot Operating System 2) ist ein Framework für verteilte Robotersoftware, welches die Kommunikation zwischen Sensoren, Aktoren und Algorithmen standardisiert.
- nav2Nav2 (Navigation2) ist das Navigationsframework für ROS 2, das Module wie Pfadplanung und Pfadverfolgung für Roboter bereitstellt.
- GazeboGazebo ist ein Robotiksimulator, der Simulationen von Robotern, Sensoren und Umgebungen für Entwicklung und Tests ermöglicht.
- ZED i2Die ZEDi2 ist eine Stereokamera die mittels einem Stereobild Tiefeninformationen zu ePfadplanunginer Szene erstellen kann.
- IMUDie IMU (Inertial Measurement Unit) ist ein Sensor der mit Beschleunigungssensoren die Beschleunigung und Drehungen misst, um die Position zu bestimmen.
- LiDARDer LiDAR (Light Detection and Ranging) kann mit Laserstrahlen präzise Distanzen messen und diese als Punktwolke zur Verfügung stellen.
- FHNW Rover TeamDas FHNW Rover Team ist ein Interdisiziplnäres Projekt zwischen den Studiengänge Elektrotechnick, Informatik und Maschienenbau.
- European Rover ChallangeDie European Rover Challange ist ein internationaler Wettkampf verschiedener Hochschulen, die die Fertigkeiten ihrer Rover misst.
Kund:in

FHNW Rover Team
FHNW Rover Team