
Gebäudeplan
Die Erstellung von Gebäudeplänen mit mobilen Robotern stellt eine zentrale Herausforderung in der Robotik dar. Herkömmliche Lidar-basierte SLAM-Verfahren liefern bei transparenten und spiegelnden Oberflächen unvollständige oder fehlerhafte Karten. In dieser Arbeit wurde ein Verfahren für den Dingo-O Roboter entwickelt, das Lidar- und Ultraschallsensordaten kombiniert, um vollständigere und genauere Karten zu erstellen.
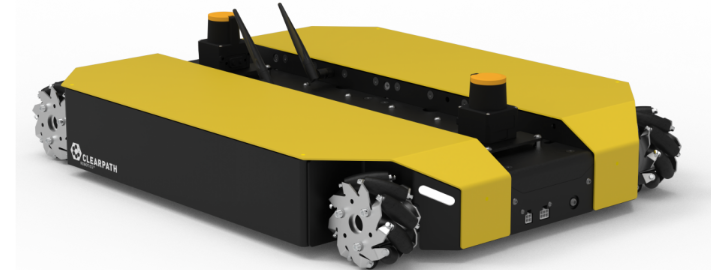
Dingo-O Roboter mit zusätzlichem Sensoraufbau
Ausgangslage
Das Institut für Mobile und Verteilte Systeme (IMVS) entwickelt im Rahmen eines Forschungsprojekts mobile Roboter, um das Pflegepersonal in Alters- und Pflegeheimen zu unterstützen. Als Plattform dient der mobile Roboter Dingo-O von Clearpath Robotics, der künftig Bewohner zu ihren Therapieterminen begleiten soll. Bevor diese autonome Begleitfunktion realisiert werden kann, muss der Roboter zunächst in der Lage sein, Gebäudepläne zu erstellen, um seinen eigenen Weg zu planen.
Es ist zwar möglich, mit den integrierten Lidar-Sensoren des Dingo-O Roboters Kartierungen durchzuführen, jedoch weisen die bisher erstellten Karten durch Fenster und Spiegelungen erhebliche Fehler auf, welche die Karte unvollständig bzw. unzuverlässig machen. Reflexionen an spiegelnden Oberflächen führen zu falschen Messwerten, während transparente Oberflächen wie Fenster Lücken in der Karte verursachen. In diesem Fall interpretiert der Roboter den Bereich als freien Raum und würde trotz vorhandener Hindernisse versuchen, hindurchzufahren.
Zielsetzung
Das Ziel dieser Arbeit ist die Entwicklung eines Systems, das die Sensordatenfusion der Lidar-Sensoren und der Ultraschall-Sensoren realisiert, um die Qualität der Kartierung zu verbessern. Dabei sollen Reflexionen erkannt und unterdrückt sowie Lücken durch transparente Oberflächen geschlossen werden. Zusätzlich soll ein Feedbacksystem entwickelt werden, das ungeschultes Personal während der Kartierung unterstützt und eine Annotierung mit Raumnummern und digitalen Raumbildern ermöglicht.
Die Entwicklung erfolgt auf Basis des Robot Operating System 2 (ROS 2) in den Programmiersprachen Python und C++. Das entwickelte System kombiniert die Daten von Lidar-Sensoren mit Ultraschall-Sensoren zu fusionierten LaserScan-Daten. Ein Triplet-basierter Algorithmus erkennt Wände in den Ultraschall-Messungen und interpoliert Lücken, die durch transparente Oberflächen entstehen.
Baseline-Kartierung
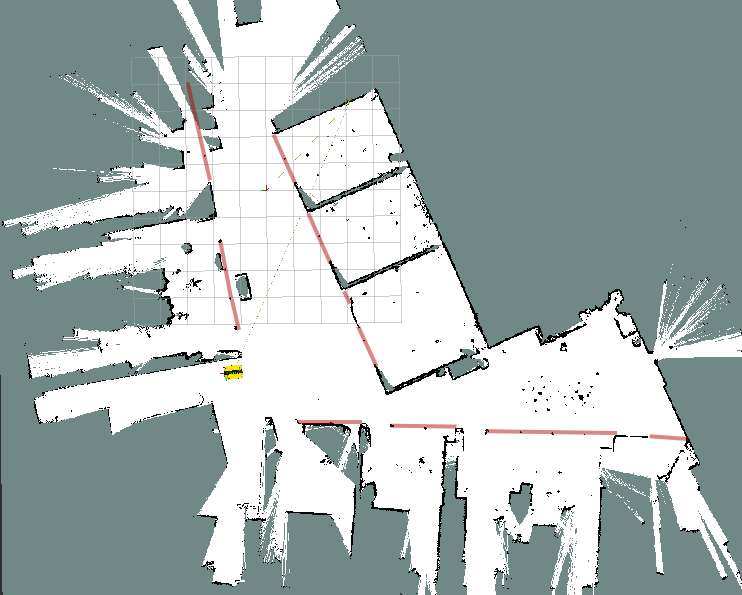
Kartierung ausschliesslich mit Lidar-Daten zeigt Lücken durch transparente Oberflächen wie Fenster. Die rot markierten Bereiche stellen tatsächlich vorhandene Wände dar, die nicht erkannt wurden und zu fehlerhaften Karten führen.
Sensordatenfusion
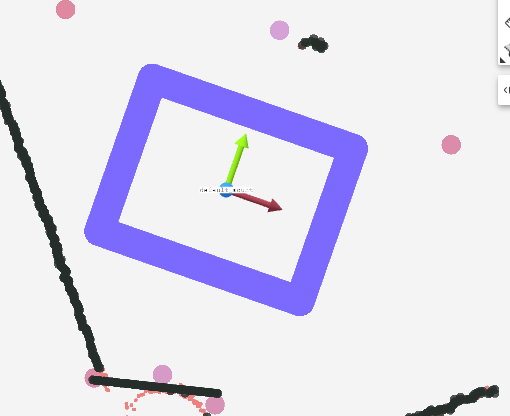
Die Fusion von Lidar- und Ultraschall-Daten ermöglicht die Schliessung von Lücken. Der Triplet-basierte Algorithmus erkennt Wände zuverlässig und interpoliert fehlende Bereiche, wodurch vollständigere Karten entstehen.
Visuelles Feedback
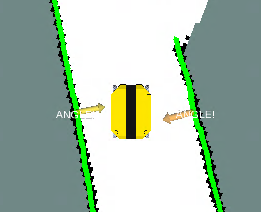
Das visuelle Feedbacksystem unterstützt den Bediener durch Echtzeit-Marker und Overlay-Informationen, die optimale Fahrparameter anzeigen und die Kartierungsqualität verbessern.
Ergebnisse
Das entwickelte System wurde auf dem Dingo-O Roboter getestet und ermöglicht die Erstellung vollständigerer Karten im Vergleich zur Baseline-Kartierung mit ausschliesslich Lidar-Daten. Die fusionierten LaserScan-Daten werden mit erhöhter Auflösung an den SLAM-Algorithmus übergeben, wodurch die korrekten Ultraschall-Messungen durch höhere Punktdichte stärker gewichtet werden als potenziell fehlerhafte Messungen.
Die folgenden Ziele wurden erreicht:
- Die Sensordatenfusion von Lidar-Scans und Ultraschall-Daten zu konsistenten LaserScan-Daten funktioniert zuverlässig.
- Die Erkennung und Korrektur von reflektierenden Hindernissen sowie die Schliessung von Lücken durch transparente Oberflächen verbessern die Kartenqualität erheblich.
- Das visuelle Feedbacksystem zur Unterstützung des Bedienpersonals wurde erfolgreich implementiert.
- Die Validierung zeigte deutliche Verbesserungen der Kartierungsqualität im Vergleich zur Baseline-Kartierung.
Die fusionierte Karte zeigt deutliche Verbesserungen: Lücken durch Fenster wurden geschlossen, Reflexionen wurden korrigiert. Die visuelle Qualität der Karten wurde subjektiv als deutlich besser bewertet.
Das visuelle Feedbacksystem erleichtert die Bedienung. Die Marker und Overlay-Informationen wurden als hilfreich für die Bedienung bewertet und ermöglichen eine kontinuierliche visuelle Rückmeldung während der Kartierung.
Limitationen
Trotz der deutlichen Verbesserungen wurde keine vollständig fehlerfreie Methode gefunden. Die Bei später Erkennung oder wenn sich der Roboter ausserhalb der Ultraschall-Reichweite bewegt, können kartierte Glaswände wieder verschwinden, da fehlerhafte Lidar-Messungen die interpolierten Punkte überschreiben. Dies verdeutlicht eine fundamentale Schwäche des Ansatzes, da die Fusion auf LaserScan-Ebene keine dauerhafte Markierung verifizierter Bereiche ermöglicht.
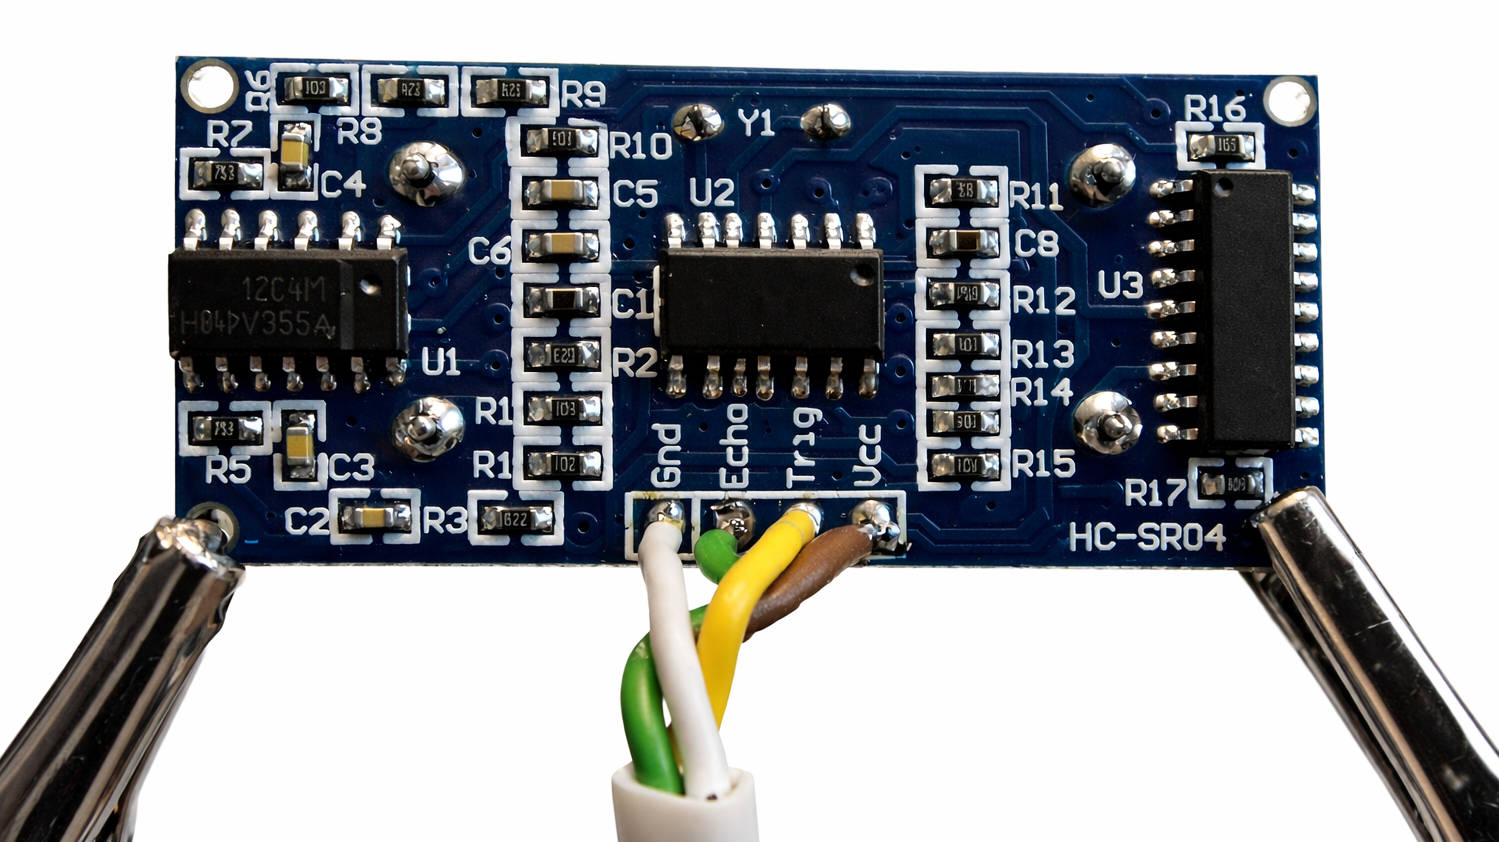
Ultraschallsensor-Board mit acht
HC-SR04 Sensoren zur Abstandsmessung
Technische Schlüsselbegriffe
- SLAMSimultaneous Localization and Mapping
- SensordatenfusionKombination von Lidar- und Ultraschall-Daten
- LidarLight Detection and Ranging
- UltraschallAkustische Entfernungsmessung
- GebäudekartierungErstellung von Gebäudeplänen
- ROS2Robot Operating System 2
- Triplet-AlgorithmusWanderkennung durch Gruppierung von drei Messpunkten
- Visuelles FeedbackEchtzeit-Unterstützung für Bediener
Auftraggeber
Institut für Mobile und Verteilte Systeme (IMVS)
Fachhochschule Nordwestschweiz
Hochschule für Informatik
www.fhnw.ch/imvs
Team
Student
Janik Henz
Fachbetreuer
Christoph Stamm
Co-Betreuer
Andri Wild